

L'interfaçage d'un capteur de vitesse de révolution avec un microcontrôleur est une tâche cruciale dans de nombreuses applications industrielles et automobiles. En tant que fournisseur de capteurs de vitesse de révolution, j'ai rencontré de nombreux défis et solutions dans ce domaine. Dans cet article de blog, je partagerai un guide complet sur la façon d'interfacer un capteur de vitesse de révolution avec un microcontrôleur, y compris les bases, les types de capteurs et les procédures étape par étape.
Comprendre les capteurs de vitesse de révolution
Les capteurs de vitesse de rotation, également appelés tachymètres, sont des appareils utilisés pour mesurer la vitesse de rotation d'un arbre ou d'un disque. Ils sont largement utilisés dans les moteurs et autres machines tournantes pour surveiller et contrôler la vitesse. Il existe plusieurs types de capteurs de vitesse de rotation, chacun présentant ses propres avantages et inconvénients.
Capteurs inductifs
Les capteurs inductifs fonctionnent sur le principe de l'induction électromagnétique. Ils sont constitués d'une bobine et d'un aimant. Lorsqu'une cible métallique passe à proximité du capteur, elle modifie le champ magnétique autour de la bobine, induisant un signal électrique. Les capteurs inductifs sont robustes, fiables et peuvent fonctionner dans des environnements difficiles. Cependant, ils nécessitent une cible métallique et ont une portée de détection limitée.
Capteurs à effet Hall
Les capteurs à effet Hall utilisent l'effet Hall pour détecter la présence d'un champ magnétique. Ils sont généralement utilisés dans les applications où une mesure sans contact est requise. Les capteurs à effet Hall sont petits, légers et possèdent une sensibilité élevée. Ils peuvent également fonctionner à des vitesses élevées et sont relativement insensibles aux interférences électromagnétiques. Cependant, ils nécessitent une cible magnétique et sont plus chers que les capteurs inductifs.
Capteurs optiques
Les capteurs optiques utilisent la lumière pour détecter la rotation d'un arbre ou d'un disque. Ils sont constitués d'une source lumineuse et d'un photodétecteur. Lorsque la cible passe entre la source lumineuse et le photodétecteur, elle interrompt le faisceau lumineux, générant un signal électrique. Les capteurs optiques sont très précis et peuvent fonctionner à des vitesses très élevées. Ils sont également insensibles aux champs magnétiques et peuvent être utilisés dans des environnements non métalliques. Cependant, ils sont sensibles à la poussière, à la saleté et à d’autres contaminants et nécessitent un environnement propre et bien éclairé.
Sélection du capteur adapté à votre application
Lors de la sélection d'un capteur de vitesse de révolution pour votre application, vous devez prendre en compte plusieurs facteurs, notamment le type d'application, l'environnement d'exploitation, la précision requise et le coût. Voici quelques lignes directrices pour vous aider à choisir le bon capteur :
- Type de demande: Tenez compte du type de machines tournantes que vous surveillez. S'il s'agit d'un moteur ou d'un moteur, un capteur inductif ou à effet Hall peut convenir. S'il s'agit d'une application à grande vitesse, un capteur optique peut être un meilleur choix.
- Environnement opérationnel: Tenez compte de la température, de l'humidité, des vibrations et d'autres facteurs environnementaux. Si le capteur est exposé à des conditions difficiles, choisissez un capteur robuste et fiable.
- Précision requise: Tenez compte du niveau de précision requis pour votre application. Si vous avez besoin d'un haut niveau de précision, choisissez un capteur avec une haute résolution et un faible taux d'erreur.
- Coût: Considérez le coût du capteur et de l’ensemble du système. Choisissez un capteur qui répond à vos exigences et respecte votre budget.
Interfacer un capteur de vitesse de révolution avec un microcontrôleur
Une fois que vous avez sélectionné le capteur adapté à votre application, l'étape suivante consiste à l'interfacer avec un microcontrôleur. Voici les étapes générales impliquées dans l’interface d’un capteur de vitesse de révolution avec un microcontrôleur :
Étape 1 : alimenter le capteur
La première étape consiste à alimenter le capteur. La plupart des capteurs de vitesse de rotation nécessitent une alimentation de 5 V ou 12 V. Connectez l'alimentation électrique au capteur conformément aux spécifications du fabricant.
Étape 2 : Connectez le capteur au microcontrôleur
L'étape suivante consiste à connecter le capteur au microcontrôleur. Le capteur possède généralement deux ou trois broches de sortie : une broche d'alimentation, une broche de masse et une broche de signal. Connectez la broche d'alimentation à l'alimentation, la broche de terre à la terre et la broche de signal à une broche d'entrée du microcontrôleur.
Étape 3 : configurer le microcontrôleur
L'étape suivante consiste à configurer le microcontrôleur pour lire le signal du capteur. Cela implique de configurer la broche d'entrée comme une interruption ou une entrée numérique et d'écrire le code pour lire le signal. Voici un exemple de configuration d'un microcontrôleur Arduino pour lire le signal d'un capteur inductif :

const int sensorPin = 2 ; // Connectez la broche de signal du capteur à la broche numérique 2 volatile unsigned long pulseCount = 0; // Variable pour stocker le nombre d'impulsions void setup() { pinMode(sensorPin, INPUT_PULLUP); // Définit la broche du capteur comme entrée avec la résistance de rappel attachInterrupt(digitalPinToInterrupt(sensorPin), countPulses, FALLING); // Attache une interruption à la broche du capteur Serial.begin(9600); // Initialise la communication série } void loop() { unsigned long currentPulseCount = pulseCount; // Lire le nombre d'impulsions actuel // Calculer la vitesse en fonction du nombre d'impulsions et de l'intervalle de temps float speed = (float)currentPulseCount / (millis() / 1000.0); Serial.print("Vitesse : "); Serial.print (vitesse); Serial.println("RPM"); retard (1000); // Attendez 1 seconde avant de lire la valeur suivante } void countPulses() { pulseCount++; // Incrémente le nombre d'impulsions }Étape 4 : calibrer le capteur
La dernière étape consiste à calibrer le capteur pour garantir des mesures précises. Cela implique de mesurer la vitesse réelle des machines tournantes à l’aide d’un tachymètre calibré et d’ajuster la sortie du capteur en conséquence. Vous devrez peut-être répéter ce processus plusieurs fois pour atteindre le niveau de précision souhaité.
Nos offres de produits
En tant que fournisseur de capteurs de vitesse de révolution, nous proposons une large gamme de capteurs pour diverses applications. Voici quelques-uns de nos produits populaires :
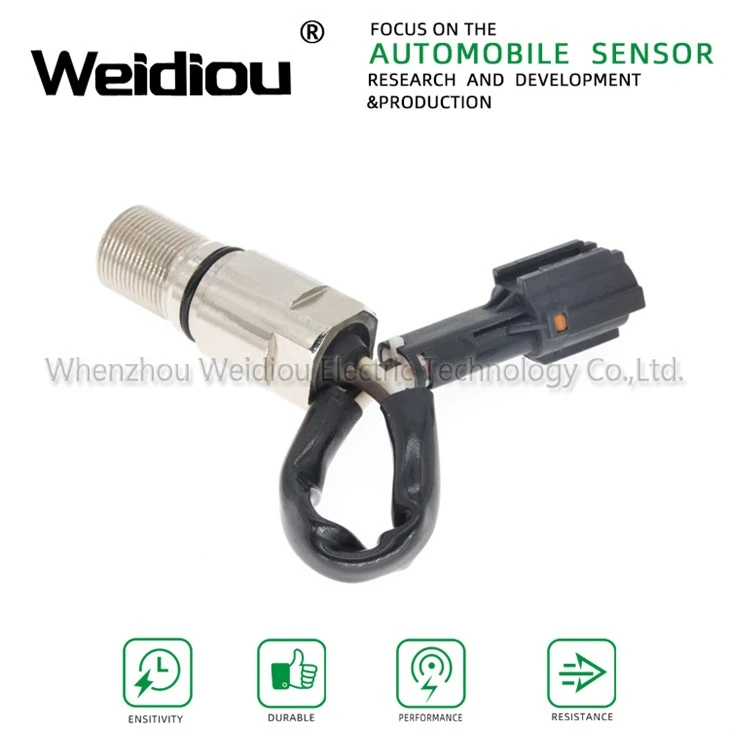
- Capteur Pai P/n 050700 pour moteur Cummins N14 L10 M11 Ism 3408503 4326596 2872362 3408502 3049092: Ce capteur inductif est conçu pour être utilisé avec les moteurs Cummins. Il est extrêmement fiable et peut fonctionner dans des environnements difficiles.
- Capteur de vitesse pour moteur Cummins Ism11 Qsm11 Qsx15, pièces 2872354 4327234 3079604: Ce capteur à effet Hall convient aux moteurs Cummins. Il fournit des mesures de vitesse précises et est insensible aux interférences électromagnétiques.
- Capteur de vitesse pour pelle Sumitomo Sh200: Ce capteur optique est conçu pour être utilisé avec les pelles Sumitomo. Il offre une grande précision et peut fonctionner à des vitesses très élevées.
Conclusion
L'interfaçage d'un capteur de vitesse de révolution avec un microcontrôleur est un processus relativement simple, mais il nécessite une planification minutieuse et une attention aux détails. En suivant les étapes décrites dans cet article de blog, vous pouvez garantir une interface réussie et des mesures de vitesse précises. Si vous avez des questions ou avez besoin d'aide supplémentaire, n'hésitez pas à nous contacter. Nous sommes toujours heureux de vous aider à trouver le capteur adapté à votre application et de vous fournir le support technique dont vous avez besoin.
Contactez-nous pour l'approvisionnement
Si vous êtes intéressé par l'achat de nos capteurs de vitesse de révolution ou si vous avez des questions sur nos produits, n'hésitez pas à nous contacter. Notre équipe d'experts est prête à vous aider à trouver la meilleure solution pour vos besoins spécifiques. Nous offrons des prix compétitifs, des produits de haute qualité et un excellent service client. Contactez-nous dès aujourd'hui pour démarrer le processus d'approvisionnement et faire passer votre projet au niveau supérieur.
Références
- Dorf, RC et Bishop, RH (2016). Systèmes de contrôle modernes. Pearson.
- En ligneOgata, K. (2010). Ingénierie de contrôle moderne. Salle Prentice.
- Tipler, PA et Mosca, G. (2008). Physique pour les scientifiques et les ingénieurs. WH Freeman et compagnie.